
Quem convive com comando mecânico a cabo sabe o quanto a manobra fica pesada e imprecisa, e muitos donos de embarcação adiam a troca por acreditar que seria preciso substituir o motor inteiro. Se você está avaliando instalar um manete eletrônico para motor de popa e quer entender como o sistema funciona na prática, este texto percorre o caminho do sinal até o motor, os critérios de compatibilidade, a calibração após a instalação e o comportamento em caso de pane.
O que é o manete eletrônico para motor de popa
O manete eletrônico para motor de popa é a alavanca de comando que envia sinais digitais ao motor. Em vez de puxar fisicamente a borboleta do acelerador e a engrenagem de marcha, o manete lê a posição da alavanca e transmite essa informação a um módulo eletrônico, que executa a ação no motor.
No sistema mecânico, o movimento da mão do piloto percorre um cabo físico até o motor. O manete eletrônico elimina essa conexão física: entre a alavanca e o motor existe apenas sinal elétrico e dados digitais. A resposta do motor passa a ser imediata e sem desgaste mecânico entre o posto de comando e a popa.
Esse tipo de sistema é especialmente relevante para quem opera com motores mecânicos de popa e quer precisão de manobra sem trocar o motor. A Marine Telematics desenvolve as estações CM255-SM e CM255-TM, que levam controle eletrônico a motores mecânicos de todas as marcas, sem exigir a substituição do motor.
Como o sinal do manete chega ao motor: do sensor ao atuador
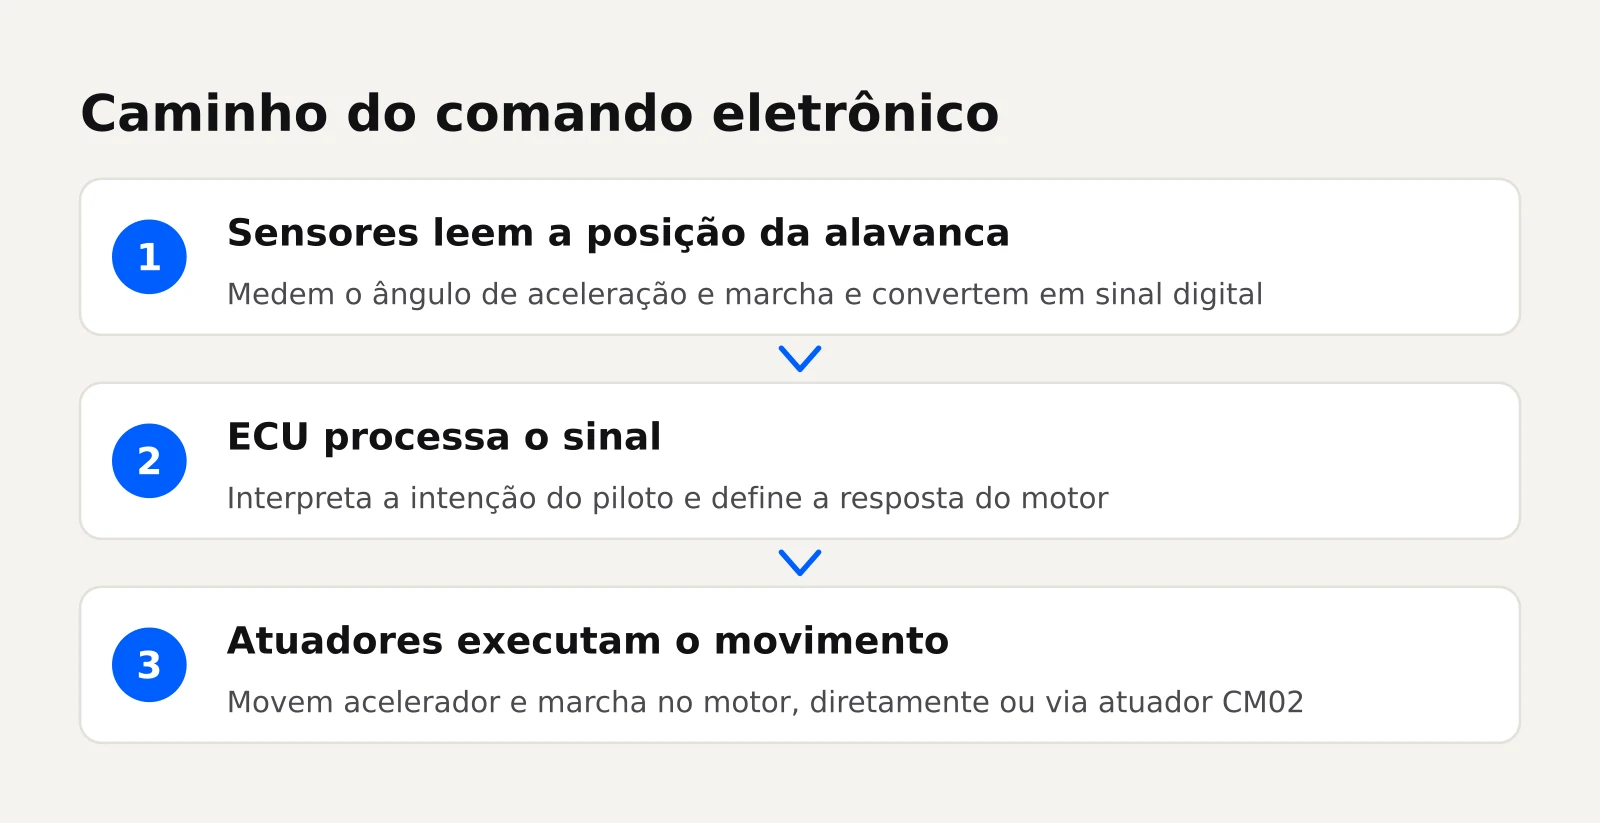
O caminho do comando eletrônico começa no movimento da alavanca e termina na ação física do motor. Entender esse fluxo ajuda a diagnosticar falhas e a especificar o sistema certo. Ele se divide em três etapas:
- Leitura da posição da alavanca pelos sensores
- Processamento do sinal pela ECU
- Execução do movimento pelos atuadores
Sensores de posição e módulo de controle
Dentro da estação de comando, sensores medem continuamente o ângulo da alavanca, tanto no eixo de aceleração quanto no de marcha. Essa leitura é convertida em sinal digital e enviada ao módulo de controle, a ECU. A ECU interpreta a intenção do piloto: se a alavanca avançou 30 graus para frente, o módulo entende que o motor deve acelerar proporcionalmente.
Nas estações da Marine Telematics, a comunicação entre a estação e a ECU CM03 acontece via CAN-bus, um barramento digital usado em sistemas embarcados.
Atuadores eletrônicos de acelerador e marcha
Depois que a ECU processa o comando, ela aciona atuadores que movem fisicamente o acelerador e a engrenagem de marcha no motor. Em motores já eletrônicos, a ECU se comunica diretamente com o módulo original do motor. Em motores mecânicos, entra o atuador CM02, que faz a interface entre o comando eletrônico e os cabos ou alavancas originais do motor.
Esse é o ponto central da conversão: o atuador recebe o sinal da ECU e executa o movimento que antes dependia do cabo puxado pelo piloto. O motor permanece mecânico, mas passa a responder a comandos digitais.
O papel da rede de bordo e do barramento digital
Além da comunicação entre manete e ECU, a rede de bordo conecta outros módulos do sistema: telemetria, painéis, estações adicionais e relés de reversão. Na arquitetura da Marine Telematics, os módulos se comunicam pela rede própria MTNet, enquanto as estações falam com a ECU via CAN-bus.
Essa separação permite que dados do motor trafeguem em tempo real para a telemetria embarcada, sem interferir no sinal de comando. Para quem opera longe da costa, essa integração significa acompanhar RPM, horas de motor e outros parâmetros direto do painel ou de um dispositivo remoto.
Manete eletrônico x comando mecânico por cabos: o que muda na prática
A diferença não está apenas na ausência do cabo. Ela aparece na resposta do motor, no esforço de manobra e na possibilidade de integrar funções que o sistema mecânico não oferece. A tabela abaixo resume as principais mudanças.
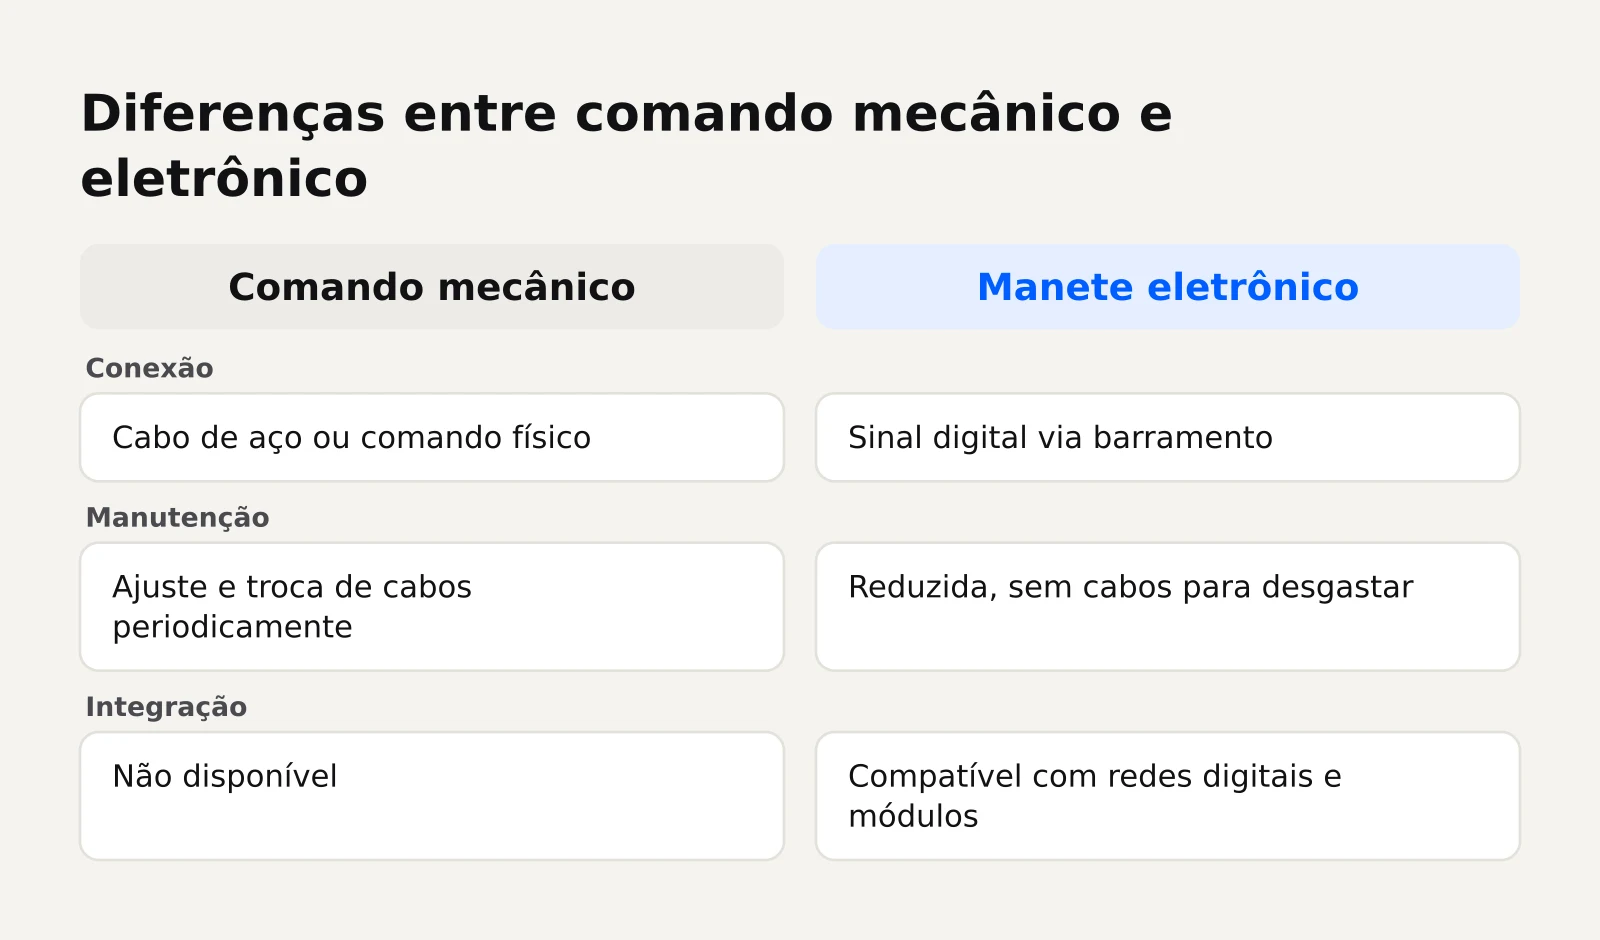
| Aspecto | Comando mecânico por cabos | Manete eletrônico |
|---|---|---|
| Conexão entre alavanca e motor | Cabo de aço ou comando físico | Sinal digital via barramento |
| Manutenção | Ajuste e troca de cabos periodicamente | Reduzida, sem cabos para desgastar |
| Integração com telemetria e automação | Não disponível | Compatível com redes digitais e módulos |
Na prática, quem opera muitas horas por dia sente a diferença no fim da jornada. Em operações de cerco, por exemplo, o piloto passa horas alternando entre frente, neutro e ré. Um relato de pesca publicado no Instagram da Marine Telematics mostra uma embarcação em que o comando mecânico a cabo de aço tinha curso duro e o eletrônico passou a responder apenas com o sinal da alavanca, executado pela ECU.
Essa troca não exige motor novo. Um pesqueiro que saía para viagens de cerca de 30 dias trocou o comando mecânico pelo CM300HD instalado nos mesmos motores mecânicos, mantendo a propulsão original e ganhando telemetria em tempo real, mesmo a 200 km da costa, como mostra o relato publicado no Instagram da Marine Telematics.
Recursos que costumam acompanhar o sistema eletrônico
O manete eletrônico abre espaço para funções que o cabo mecânico não consegue entregar. Elas dependem do fabricante e da configuração do sistema, mas seguem um padrão comum entre as soluções disponíveis no mercado.
Marcha lenta e aceleração sincronizada em motores múltiplos
Em embarcações com dois motores, o piloto move uma alavanca e o sistema ajusta os dois motores para manter a mesma RPM, eliminando a necessidade de equalizar manualmente. A função de marcha lenta ajustável também permite reduzir a velocidade mínima para manobras em espaço restrito.
Modos de manobra e atracação
Algumas estações oferecem modos específicos para atracação. Esses modos alteram a resposta da alavanca, reduzindo a sensibilidade e permitindo ajustes finos de aceleração e reversão em baixa velocidade. Para quem opera em marinas apertadas ou em operações portuárias, essa precisão facilita o controle da embarcação.
Integração com joystick, piloto automático e painéis
O barramento digital permite conectar o comando eletrônico a outros equipamentos de bordo. Joysticks de manobra, pilotos automáticos e painéis multifuncionais passam a compartilhar dados com a ECU do comando. O joystick pode comandar aceleração e reversão de forma integrada.
Compatibilidade: tipos de propulsão e configuração do sistema
Motores eletrônicos recentes costumam aceitar comando digital diretamente pela ECU original. Motores mecânicos exigem um atuador intermediário, como o CM02 da Marine Telematics, que converte o sinal digital em movimento físico. Já motores semieletrônicos podem ter acelerador eletrônico e marcha mecânica, ou o contrário, exigindo configuração mista.
Para especificar corretamente o sistema, é necessário levantar:
- Marca e modelo exato do motor
- Ano de fabricação e geração
- Tipo de propulsão: mecânica, eletrônica ou semieletrônica
- Protocolo de comunicação suportado pelo motor
- Número de motores e estações de comando desejadas
A análise técnica feita por especialista é o caminho seguro para confirmar se o sistema escolhido conversa com o motor instalado na embarcação.
Instalação, configuração e calibração do manete
A instalação de um sistema de comando eletrônico segue etapas que vão além de fixar a estação no console. O processo inclui a montagem física, a conexão dos módulos e a calibração do sistema para o motor específico.
Primeiro, a estação é instalada no posto de comando. No caso das estações para motor de popa, a diferença entre montagem lateral e superior define o local: a CM255-SM é fixada na lateral do console, enquanto a CM255-TM é instalada sobre superfície plana, no topo. A escolha depende do layout da embarcação e da ergonomia desejada pelo piloto.
Depois, a estação é conectada à ECU e aos atuadores. A calibração ajusta o curso da alavanca ao curso real do motor, garantindo que a posição de neutro, a faixa de aceleração e o ponto de reversão correspondam exatamente ao movimento físico do motor.
A configuração também define o comportamento das estações múltiplas, quando houver mais de um posto de comando. Em barcos com comando no flybridge e no salão, por exemplo, o sistema precisa saber qual estação tem prioridade e como transferir o controle entre elas com segurança.
O que define o custo de um sistema de comando eletrônico
O custo de um sistema de comando eletrônico não depende apenas do manete em si. Ele é definido por um conjunto de fatores técnicos que variam de embarcação para embarcação.
O primeiro fator é o tipo de motor. Motores já eletrônicos tendem a exigir menos módulos de interface, enquanto motores mecânicos precisam de atuadores para converter o sinal digital em movimento físico. O número de motores também pesa: sistemas para dois motores exigem mais atuadores e uma ECU com capacidade de sincronização.
O número de estações de comando é outro componente relevante. Cada posto adicional aumenta a complexidade da rede e exige configuração específica para transferência de controle. A integração com telemetria, painéis e automação de bordo também adiciona módulos e horas de configuração.
Por fim, a instalação em embarcações existentes pode exigir adaptações no console, passagem de cabos e integração com sistemas já instalados. Por isso, o custo final só pode ser estimado após a análise técnica da embarcação, levantando todos os componentes necessários para o projeto específico.
Falhas comuns, diagnóstico e o que verificar antes de trocar o comando
Sistemas eletrônicos apresentam falhas diferentes das do comando mecânico. Enquanto o cabo dá sinais de desgaste progressivo, como folga e dureza, o sistema eletrônico costuma falhar por problemas de comunicação, alimentação ou calibração.
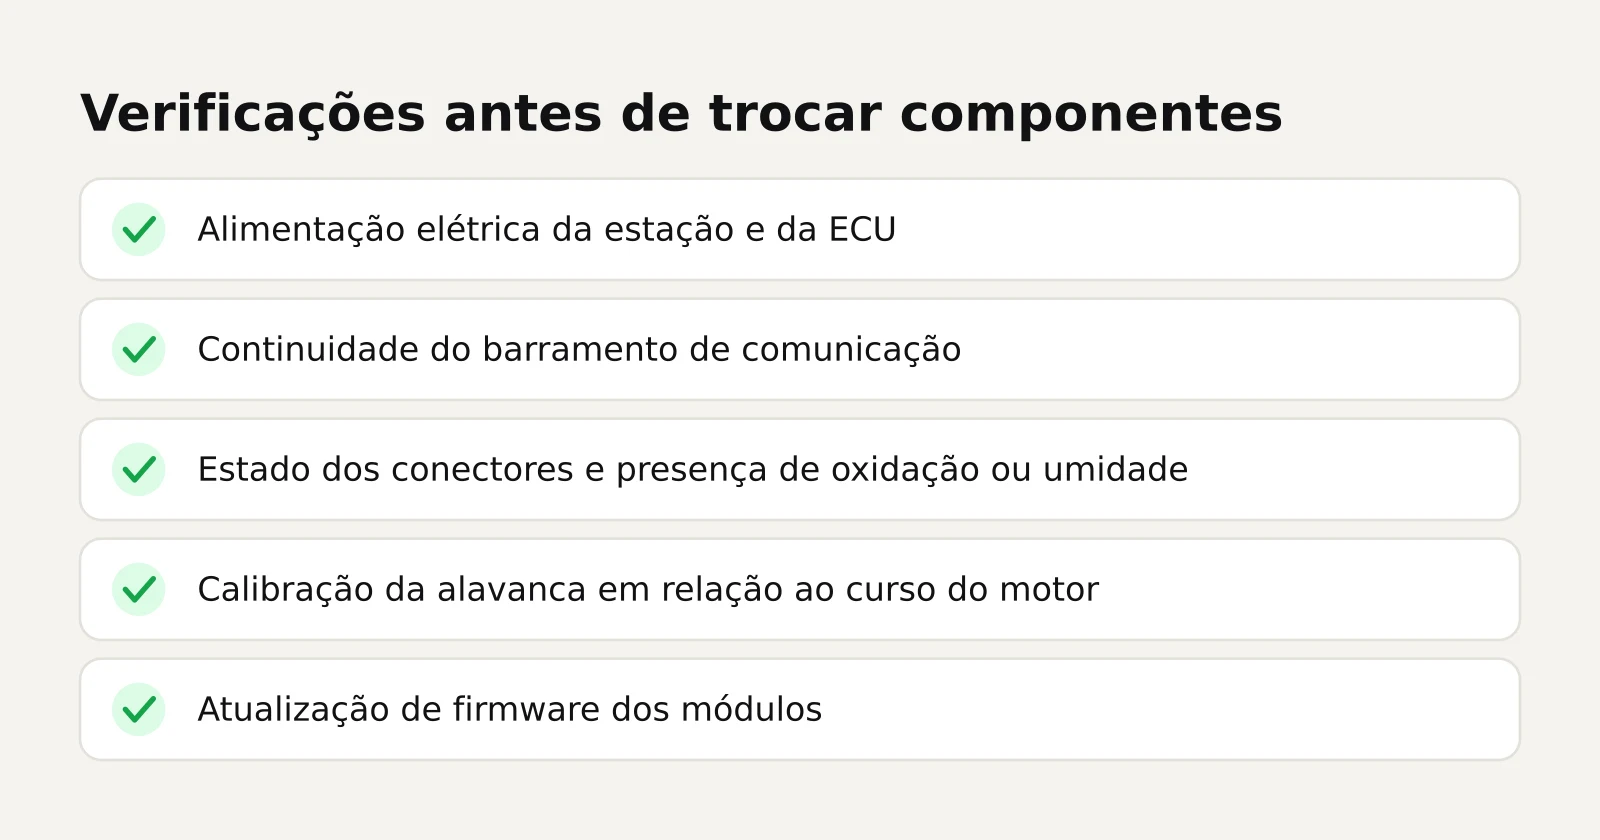
Antes de trocar qualquer componente, vale verificar:
- Alimentação elétrica da estação e da ECU, incluindo tensão e conexões
- Continuidade do barramento de comunicação entre módulos
- Estado dos conectores e presença de oxidação ou umidade
- Calibração da alavanca em relação ao curso real do motor
- Atualização de firmware dos módulos, quando aplicável
Outra falha comum é a calibração incorreta após a instalação, fazendo o motor engatar marcha fora da posição esperada. O diagnóstico começa pela verificação da rede e da configuração, antes de substituir peças.
Se o comando mecânico atual apresenta cabo duro ou com folga, o problema pode estar no desgaste do cabo, não no motor. Vale avaliar se a troca pelo sistema eletrônico resolve a causa raiz, em vez de apenas substituir o cabo por outro que vai desgastar novamente. Para entender melhor os sinais de desgaste do cabo, veja o que observar no cabo de comando.
Para quem considera modernizar uma embarcação antiga sem trocar o motor, o caminho é entender como o comando eletrônico se aplica a motores mecânicos. O artigo sobre comando eletrônico em motor mecânico detalha essa possibilidade.
Se a decisão envolve refit de uma frota comercial, vale conferir o que considerar no refit de comando. E para especificar o sistema correto para a embarcação, o guia de como especificar o comando eletrônico ideal organiza os critérios passo a passo.
Perguntas frequentes
O manete eletrônico funciona em qualquer motor de popa?
Não. A compatibilidade depende do tipo de propulsão do motor, do ano e do protocolo de comunicação do fabricante. Motores eletrônicos recentes costumam aceitar comando digital diretamente. Motores mecânicos exigem atuador intermediário para converter o sinal em movimento físico. Motores semieletrônicos podem precisar de configuração mista. A confirmação exige análise técnica com marca, modelo e ano do motor.
É possível converter um comando mecânico em eletrônico?
A viabilidade depende do modelo do motor e do espaço para instalação dos atuadores, o que deve ser confirmado por um especialista antes da compra.
O que acontece se o sistema eletrônico falhar em navegação?
O comportamento depende da arquitetura do sistema e da falha em si. Perda de comunicação entre estação e ECU pode deixar o manete sem resposta. Em operação comercial, é essencial que a instalação preveja procedimento de contingência e que a tripulação saiba identificar a falha rapidamente.
Quantas estações de comando o sistema eletrônico controla?
Depende da configuração. O número exato de estações e motores suportados varia conforme a ECU e os módulos instalados, e deve ser definido na especificação técnica do projeto.
A telemetria funciona longe da costa?
Sim, quando o sistema de comando integra telemetria embarcada com comunicação própria. Um relato publicado no Instagram da Marine Telematics mostra dados do motor sendo transmitidos em tempo real a 200 km da costa, em uma embarcação de pesca. A cobertura depende da tecnologia de comunicação usada e das condições de operação, não apenas da distância.
Precisa de ajuda com isso?
Se você quer entender qual sistema de comando eletrônico atende ao seu motor de popa e à sua operação, o próximo passo é conversar com um especialista. A análise técnica levanta marca, modelo, ano e tipo de propulsão para especificar a solução adequada, sem promessas de compatibilidade universal. Conheça as opções de comando eletrônico e fale com a equipe para avaliar seu caso.