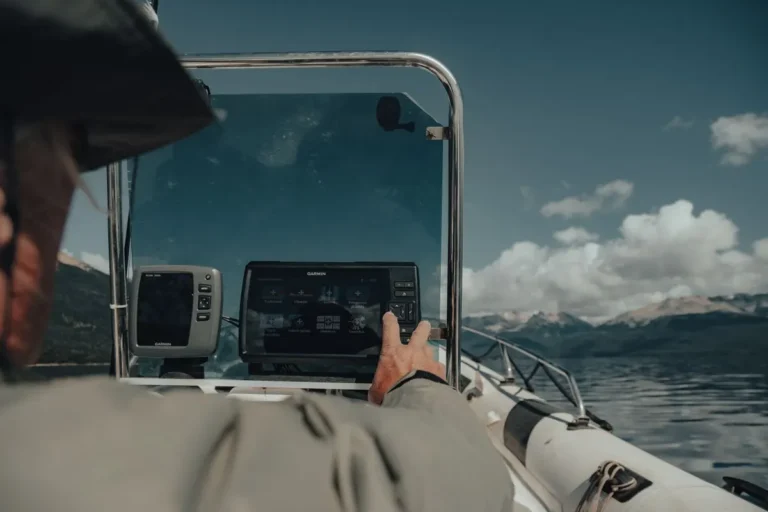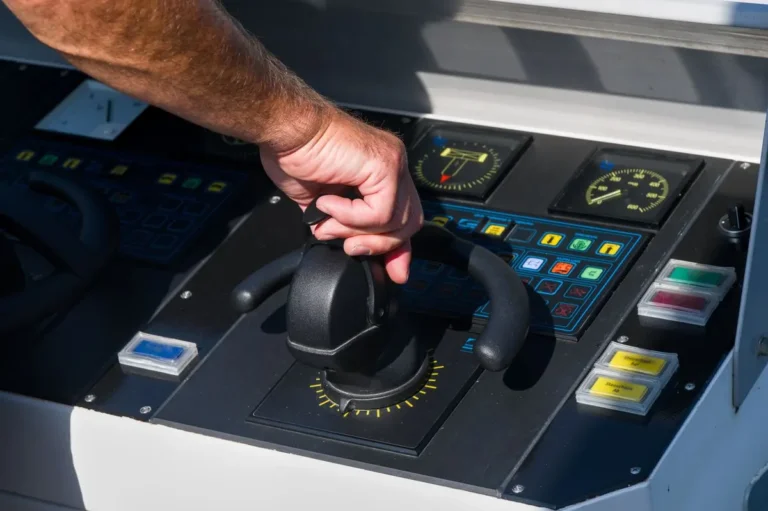

Quem tem motor de popa e convive com cabo de aço sabe o quanto a manobra depende de esforço, regulagem e sorte com o desgaste. A dúvida aparece na hora de decidir: vale trocar o sistema, e o que muda de fato no dia a dia a bordo? Este texto explica como funciona o comando eletrônico para motor de popa, o caminho do sinal até o motor, o que muda na pilotagem e o que verificar antes de especificar a solução para o seu barco.
O que é comando eletrônico para motor de popa
O comando eletrônico para motor de popa é um sistema que substitui o cabo mecânico por sinais digitais para controlar aceleração e reversão. Em vez de empurrar e puxar um cabo de aço, o manete envia um comando elétrico que o módulo de controle interpreta e executa no motor.
Na prática, o piloto move a alavanca e o sistema traduz esse movimento em aceleração. A diferença central está no que acontece entre o manete e o motor: no comando mecânico existe uma conexão física direta; no eletrônico existe uma rede de comunicação digital. É essa mudança que abre espaço para recursos como sincronização de motores, telemetria e modos de manobra assistida.
O termo aparece com frequência em motores de popa de média e alta potência, mas também chega a motores mecânicos por meio de atuadores que convertem o sinal eletrônico em movimento mecânico.
Diferença entre comando mecânico por cabo e comando eletrônico
No comando mecânico, o manete puxa ou empurra um cabo que percorre a embarcação até o motor. Esse cabo aciona diretamente o acelerador e a reversora. O esforço no manete depende do atrito do cabo, do comprimento do percurso e das curvas que ele faz pelo casco. Com o tempo, o cabo desgasta, cria folga e exige regulagem.
No comando eletrônico, o manete é um sensor. Ele mede a posição da alavanca e envia esse dado pela rede de comunicação. O módulo de controle recebe o sinal e aciona o motor ou o atuador. O manete fica leve, o curso é constante e não existe cabo para esticar ou lubrificar.
Essa diferença muda também a manutenção. Enquanto o sistema mecânico pede inspeção de cabo, regulagem de curso e substituição de componentes desgastados, o eletrônico concentra o diagnóstico em sensores, conectores e módulos. O problema deixa de ser mecânico e passa a ser eletrônico, o que exige outro tipo de ferramenta e de conhecimento.
O que significa DTS nos comandos de fábrica
DTS é a sigla de Digital Throttle and Shift, ou aceleração e troca de marcha digitais. É um nome comercial usado por fabricante de motor para descrever o sistema de comando eletrônico de fábrica em motores de popa e centro-rabeta. O princípio é o mesmo: o manete envia sinal digital, e o motor responde por meio de um módulo eletrônico.
O DTS aparece como opção de fábrica em diversos motores de popa de maior potência. Nesses casos, o motor já sai preparado para receber a estação de comando eletrônica, sem necessidade de atuador externo. A comunicação entre manete, módulo e motor é feita por barramento digital, o que permite integração com displays e outros equipamentos de bordo.
Para quem tem motor mecânico, o caminho é diferente: o comando eletrônico entra com um atuador que faz a ponte entre o sinal digital e o motor que ainda depende de movimento físico. É o caso das estações CM255-SM, de montagem lateral, e CM255-TM, de montagem superior, da Marine Telematics, feitas para motores mecânicos de todas as marcas, inclusive de popa.
Como o sinal do acelerador chega ao motor: o caminho do comando eletrônico
O fluxo começa no manete:
- Ao mover a alavanca, um sensor de posição registra o ângulo e a direção do movimento.
- Esse dado é convertido em sinal digital e enviado pela rede de comunicação da embarcação.
- O módulo de controle recebe a informação, interpreta a intenção do piloto e aciona o motor ou o atuador correspondente.
Todo esse caminho acontece em frações de segundo, sem esforço físico do piloto. A precisão vem do fato de que o sinal digital não sofre as variações mecânicas de um cabo: não estica, não prende em curva e não perde curso com o desgaste. O que o sensor mede é exatamente o que o módulo executa.
Em sistemas com telemetria integrada, esse mesmo fluxo de dados alimenta o painel e o registro de navegação. A posição do manete, a rotação do motor e outros parâmetros trafegam juntos, o que permite análise de condução e monitoramento remoto.
Sensores, módulo de controle e atuadores
O sensor de posição fica dentro da estação de comando. Ele mede o deslocamento da alavanca e gera o sinal que representa a aceleração ou a troca de marcha. Em estações com duas alavancas, cada uma tem seu próprio sensor, permitindo controle independente de dois motores.
O módulo de controle, também chamado de ECU, é o cérebro do sistema. Ele recebe os sinais das estações, processa os comandos e envia as ordens para os atuadores ou diretamente para motores eletrônicos. Na arquitetura da Marine Telematics, as estações se comunicam com a ECU CM03 por rede CAN-bus, padrão consolidado em sistemas embarcados.
O atuador entra quando o motor não tem controle eletrônico nativo. Ele recebe o comando da ECU e converte em movimento físico sobre o acelerador e a reversora do motor mecânico. É assim que motores de popa mecânicos passam a responder a uma estação eletrônica como a CM255-SM ou a CM255-TM.
O papel do barramento digital na comunicação entre leme, motor e painel
O barramento digital é a via por onde trafegam os dados entre os componentes do sistema. Em vez de fios dedicados para cada função, o barramento permite que múltiplos dispositivos compartilhem a mesma rede. Estação de comando, ECU, atuadores e painel trocam informações por essa via.
Na prática, isso reduz a quantidade de cabeamento e permite que novos dispositivos entrem na rede sem refazer a instalação. Um display de dados, por exemplo, lê as informações que já circulam no barramento, sem precisar de sensores próprios. A telemetria também se beneficia: os dados do motor que passam pela rede podem ser enviados para monitoramento remoto.
A Marine Telematics usa uma rede própria chamada MTNet para comunicação entre módulos, com as estações falando com a ECU via CAN-bus. Essa arquitetura permite integrar comando, telemetria e automação de bordo em um mesmo ambiente de dados.
O que muda na pilotagem com comando eletrônico
A primeira mudança perceptível é a leveza do manete. Sem cabo para puxar, o movimento da alavanca fica suave e constante, independentemente da distância entre o posto de comando e o motor. Em embarcações com cabines altas ou motores na popa distante do leme, essa diferença é ainda mais evidente.
A segunda mudança está na previsibilidade. O motor responde sempre da mesma forma ao mesmo movimento de alavanca. Não existe folga de cabo, curso morto ou variação entre uma manobra e outra. Para quem opera em manobras de precisão, como atracação ou aproximação de plataforma, essa constância faz diferença.
A terceira está na informação. Como o sistema é digital, os dados de operação ficam disponíveis para painel e telemetria. O piloto enxerga o que o motor está fazendo, e o armador consegue acompanhar a operação mesmo à distância.
Precisão de aceleração e resposta em manobras
No comando mecânico, a resposta do motor depende do estado do cabo. Um cabo novo responde de um jeito; um cabo com desgaste, de outro. O piloto precisa compensar essa variação na mão, especialmente em manobras que exigem engates rápidos entre frente, neutro e ré.
No comando eletrônico, cada posição da alavanca corresponde a um valor digital que o módulo executa. A resposta é repetível. Em operações como o cerco de pesca, em que o barco faz horas de engate frente, neutro e ré, essa repetibilidade reduz o esforço do piloto e torna a manobra mais controlada.
Um relato publicado no Instagram da Marine Telematics mostra um barco de cerco que, no comando mecânico a cabo de aço, tinha o curso duro; no eletrônico, segundo a Marine Telematics, o manete só manda o sinal e a ECU executa.
Sincronização automática em instalações com dois ou três motores
Em embarcações com dois ou três motores de popa, manter a rotação alinhada manualmente exige atenção constante do piloto. Pequenas diferenças entre os motores geram guinada, consumo desigual e desgaste irregular. No comando mecânico, o alinhamento depende da regulagem dos cabos e da sensibilidade do operador.
O comando eletrônico resolve isso com sincronização automática. Quando o modo sincronizado está ativo, o sistema iguala a rotação dos motores a partir de um único manete. O piloto acelera um motor e o sistema replica o comando no outro, mantendo os dois alinhados.
A estação CM300HD da Marine Telematics, por exemplo, tem na versão para dois motores duas alavancas, para controle independente ou sincronizado. A sincronização é feita pela ECU, que recebe o comando de uma estação e distribui para os motores da rede.
Recursos que só existem com comando eletrônico
Alguns recursos dependem da natureza digital do sistema. Eles não são acessórios que podem ser adicionados a um comando mecânico: exigem o sinal eletrônico, a rede de comunicação e o módulo de controle para funcionar. É o caso:
- do display de dados integrado;
- dos modos de manobra assistida;
- da telemetria.
Esses recursos mudam o papel do comando na embarcação. Ele deixa de ser apenas um mecanismo de acelerar e trocar marcha e passa a ser uma interface de operação. O piloto controla o motor e, ao mesmo tempo, acessa informações que antes dependiam de instrumentos separados.
Para frotas comerciais, essa integração tem valor operacional. O armador acompanha o uso do motor, identifica padrões de condução e planeja manutenção com base em dados, não em estimativa.
Tela de display e leitura de dados do motor
O display integrado ao comando eletrônico mostra em tempo real os dados que circulam na rede. Em vez de olhar para instrumentos analógicos espalhados pelo painel, o piloto concentra a leitura em uma tela.
Essa leitura vem do próprio motor e dos sensores conectados à rede. Em sistemas com telemetria, os mesmos dados são enviados para monitoramento remoto. Um pesqueiro a 200 km da costa, por exemplo, pode ter as informações do motor acompanhadas em terra.
Piloto automático, controle de rotação e modos de manobra
O controle de rotação permite definir uma faixa de giro do motor e manter o barco operando dentro dela, mesmo com variação de carga ou corrente. Em operações de reboque ou patrulha, isso ajuda a manter velocidade constante sem intervenção contínua do piloto.
Os modos de manobra assistida, como o modo doca, ajustam a resposta do comando para situações de baixa velocidade. A aceleração fica mais suave e os engates mais controlados, o que facilita atracação e aproximação de estruturas.
O piloto automático, quando integrado ao comando eletrônico, usa os dados da rede para manter rumo e rotação. Como o sistema já conhece a posição do manete e a resposta do motor, a integração é mais direta do que em instalações mecânicas, que exigem adaptadores e sensores adicionais.
Instalação e compatibilidade: o que verificar antes de trocar
Trocar o comando mecânico por eletrônico não é apenas substituir o manete. A instalação envolve:
- estação de comando;
- módulo de controle;
- chicote;
- alimentação;
- em motores mecânicos, atuadores.
Cada um desses itens precisa ser compatível com a embarcação e com o motor existente.
A avaliação começa pelo tipo de motor. Em motores eletrônicos, o comando atua direto na ECU do motor, sem atuador. Motores mecânicos exigem atuador que converta o sinal em movimento físico sobre o acelerador e a reversora. A Marine Telematics atende os dois casos: em motores mecânicos, com o atuador CM02; em motores eletrônicos, atuando direto na ECU do motor, sem atuador.
Depois vem a instalação física:
- Estações de montagem lateral, como a CM255-SM, são fixadas na lateral do posto de comando.
- Estações de montagem superior, como a CM255-TM, vão sobre superfície plana.
A escolha depende do espaço disponível e da ergonomia do posto.
Para entender como uma instalação plug and play acontece na prática, vale ler o artigo sobre instalação de comando eletrônico plug and play.
Motor, chicote, painel e bateria: os pontos de atenção
O motor define o tipo de integração. Em motor eletrônico, a ECU conversa diretamente com a central do motor. Em motor mecânico, o atuador precisa ser dimensionado para o curso do acelerador e da reversora daquele motor específico. Não existe solução universal: cada instalação depende de análise técnica.
O chicote conecta estação, ECU, atuadores e painel. Ele precisa ser dimensionado para o comprimento do percurso e para a corrente dos componentes. Uma instalação mal dimensionada gera queda de tensão, falha intermitente e diagnóstico difícil.
A bateria alimenta todo o sistema. Como o comando eletrônico depende de energia para funcionar, a condição da bateria e do alternador entra na avaliação. Em embarcações que operam longos períodos com motor ligado, como pesqueiros, a estabilidade da alimentação é crítica.
Quando a troca exige reposicionamento de cabos e comandos antigos
Em retrofit, o cabo mecânico antigo é removido ou desconectado. O percurso que ele ocupava pode ser aproveitado para passar o chicote do novo sistema, mas nem sempre. Dependendo do layout da embarcação, o chicote segue outro caminho, com raio de curvatura e proteção adequados.
O posto de comando também pode precisar de adaptação. A estação eletrônica tem dimensões e furação próprias. Se o painel antigo tinha recorte para manete mecânico, pode ser necessário fechar ou redimensionar a abertura. Em instalações plug and play, a proposta é evitar cortes na estrutura original, usando furações existentes sempre que possível.
Antes de decidir, vale conferir se o comando eletrônico serve em barco de pesca com motor mecânico, um dos cenários mais comuns de retrofit.
Manutenção e diagnóstico de falhas no comando eletrônico
A manutenção do comando eletrônico é diferente da manutenção do sistema mecânico. Não existe cabo para lubrificar, esticar ou substituir. O foco passa a ser:
- a integridade dos conectores;
- a condição do chicote;
- a alimentação;
- o funcionamento dos sensores e atuadores.
Isso não significa que o sistema eletrônico não exija manutenção. Significa que a manutenção é de outra natureza:
- preventiva, baseada em inspeção de conexões e leitura de dados;
- corretiva, baseada em diagnóstico eletrônico.
Para frotas, a telemetria ajuda nesse processo. Os dados de operação mostram padrões de uso, horas de motor e eventos que indicam desgaste antes da falha. O armador consegue planejar paradas com base em informação real.
Sintomas comuns de problema no sistema eletrônico
Falha intermitente é o sintoma mais comum: o comando funciona em um momento e falha em outro, geralmente por mau contato em conector ou chicote danificado. Vibração e umidade são as principais causas desse tipo de problema em ambiente náutico.
Perda de resposta em um dos motores, em instalações duplas, pode indicar falha no sensor daquela alavanca ou no atuador correspondente. Se o problema aparece só em marcha ré ou só em determinada faixa de aceleração, a suspeita recai sobre o componente que atua naquela condição.
Alerta no display ou mensagem de erro na rede também é sintoma. Como o sistema é digital, ele registra códigos de falha que orientam o diagnóstico. Ignorar esses códigos e tentar resolver por tentativa costuma prolongar o problema.
Por que o diagnóstico depende de scanner e não de regulagem manual
No sistema mecânico, o diagnóstico começa pela regulagem: ajustar curso do cabo, folga do manete e batente da reversora. No eletrônico, não existe o que regular manualmente. O sensor envia um valor digital; se o valor está errado, o problema está no sensor, na conexão ou no módulo.
O scanner lê os códigos de falha armazenados na ECU e mostra os parâmetros em tempo real. Com isso, o técnico identifica se o problema está na estação, no chicote, no atuador ou no motor. A troca de componente passa a ser orientada por dado, não por suposição.
Por isso, quem opera comando eletrônico precisa de suporte técnico qualificado. A Marine Telematics oferece suporte técnico com manuais, downloads e orientação para especificação.
O que define a instalação de um motor com comando eletrônico
Motores eletrônicos de fábrica tendem a ter instalação mais simples, porque a estação conversa diretamente com a central do motor. Motores mecânicos exigem atuador para cada motor, o que adiciona componente e trabalho de instalação. Embarcações com dois motores e dois postos de comando têm mais pontos de integração do que uma lancha com motor único e um posto.
O retrofit também influencia. São etapas que variam conforme o layout da embarcação:
- remover o sistema mecânico;
- passar chicote novo;
- adaptar o painel;
- integrar telemetria.
A Marine Telematics orienta o contato com um especialista para especificar a solução.
Para entender melhor como especificar o sistema sem erro, o artigo sobre comando eletrônico náutico nacional ou importado compara critérios que afetam a decisão.
Comando eletrônico vale a pena para o seu perfil de uso?
A resposta depende de como a embarcação é usada. Para quem navega esporadicamente, em águas abrigadas e com motor único de baixa potência, o comando mecânico pode atender bem. O investimento no eletrônico se justifica quando o uso envolve manobras frequentes, operação prolongada ou múltiplos motores.
Para o lazer, o ganho está na precisão de manobra e na leveza do comando. Quem atraca em marina movimentada, manobra em espaço apertado ou divide o comando com pessoas de menos experiência sente a diferença. O display de dados e a possibilidade de telemetria completam o pacote.
Para o comercial, o ganho é operacional. Encontram no comando eletrônico uma ferramenta de controle e de gestão:
- barcos de pesca que passam semanas no mar;
- rebocadores que manobram o dia inteiro;
- frotas que precisam monitorar o uso dos motores.
A sincronização de motores reduz o esforço do piloto, e a telemetria dá visibilidade ao armador.
Se a sua embarcação tem motor mecânico e você quer avaliar a troca, o artigo sobre comando eletrônico em barco de pesca mostra casos reais de quem fez o retrofit.
Perguntas frequentes
O comando eletrônico funciona se a bateria acabar?
Não. O comando eletrônico depende de alimentação elétrica para funcionar, porque o manete envia sinal digital e a ECU processa o comando. Sem energia, não há aceleração nem troca de marcha. Por isso, a condição da bateria e do sistema de carga entra na avaliação de qualquer instalação. Em embarcações comerciais que operam longos períodos, a estabilidade da alimentação é crítica. O sistema mecânico, por comparação, continua operando sem energia, porque a conexão entre manete e motor é física.
Dá para manter o manete original e só trocar o cabo pelo eletrônico?
Não. O manete mecânico não tem sensor de posição nem saída digital, então não consegue enviar sinal para a ECU. A troca para comando eletrônico envolve substituir o manete por uma estação de comando eletrônica, como a CM255 ou a CM300HD. Em motores mecânicos, também entra o atuador, que converte o sinal em movimento sobre o acelerador e a reversora. A instalação é um conjunto: estação, módulo, chicote e atuador trabalham juntos.
O comando eletrônico aumenta o consumo de combustível?
O comando em si não altera o consumo do motor. O que muda é a forma de operar. A resposta repetível e a sincronização de motores permitem manter rotação mais estável, o que tende a reduzir acelerações desnecessárias e diferenças entre motores em instalações duplas. Em operações com muitos engates, como cerco de pesca, o controle mais preciso evita aceleração excessiva em cada manobra. Mas o consumo depende principalmente do regime de uso, do casco e da condição do motor, não do tipo de comando.
Preciso trocar o motor para ter comando eletrônico?
Não. Motores mecânicos podem receber comando eletrônico por meio de atuadores que convertem o sinal digital em movimento físico sobre o acelerador e a reversora. É o caso das estações CM255-SM e CM255-TM, feitas para motores mecânicos de todas as marcas, inclusive de popa. O motor continua o mesmo; o que muda é a forma de controlá-lo. A viabilidade depende de análise técnica do motor e da embarcação, porque o atuador precisa ser compatível com o curso e a configuração daquele motor específico.
O comando eletrônico funciona com qualquer motor de popa?
Não existe compatibilidade universal. Em motores eletrônicos de fábrica, o comando atua direto na ECU do motor, sem atuador. Motores mecânicos exigem atuador dimensionado para o curso do acelerador e da reversora daquele modelo. Além do motor, a instalação depende de chicote, alimentação e espaço no posto de comando. Por isso, a especificação é feita caso a caso, com análise técnica da embarcação e do motor. A Marine Telematics orienta o contato com um especialista antes de fechar qualquer solução.
Precisa de ajuda com isso?
Se você quer avaliar a troca do comando mecânico pelo eletrônico no seu motor de popa, o próximo passo é conversar com um especialista. A análise técnica define qual estação, atuador e configuração fazem sentido para a sua embarcação. Conheça as estações de comando da Marine Telematics e comece a especificar o sistema ideal para o seu barco.