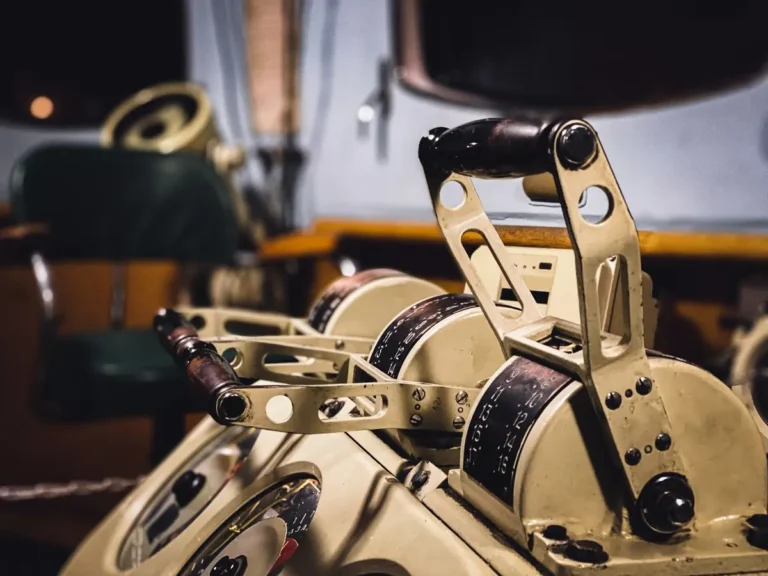

Quem tem lancha, iate ou barco de trabalho com motor de centro conhece a cena: a alavanca exige força, o cabo reclama e a resposta demora a chegar na praça de máquinas. Antes de decidir entre manter o sistema mecânico ou migrar para o comando eletrônico, é preciso entender o que muda na operação, o que a instalação exige e quais critérios definem a escolha certa para o seu barco. É isso que este artigo percorre, do sinal ao atuador.
O que é comando eletrônico em motor de centro
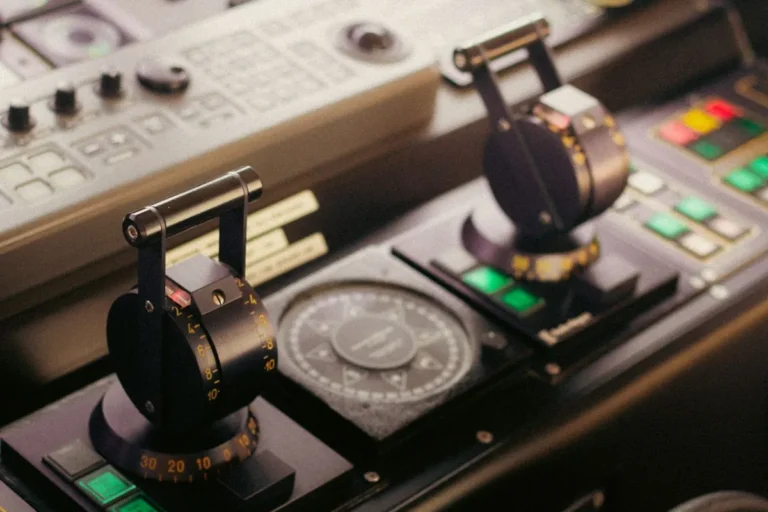
O comando eletrônico em motor de centro é o sistema que substitui os cabos mecânicos por sinais elétricos para controlar a aceleração e o engate da reversora. Na prática, a alavanca deixa de puxar um cabo físico e passa a enviar comandos digitais a um módulo que aciona o motor e a caixa de reversão. O resultado é uma resposta mais precisa, com menos esforço na manobra e a possibilidade de integrar telemetria, controle remoto e múltiplas estações de comando.
O motor de centro, também chamado de inboard, fica instalado dentro do casco, geralmente na praça de máquinas, com o eixo atravessando o fundo da embarcação até a hélice. Diferente do motor de popa, que concentra motor, transmissão e hélice em um único bloco montado na popa, o motor de centro separa o motor da transmissão e exige um caminho de comando que ligue a estação do piloto até o acelerador e a reversora. É nesse caminho que o comando eletrônico atua.
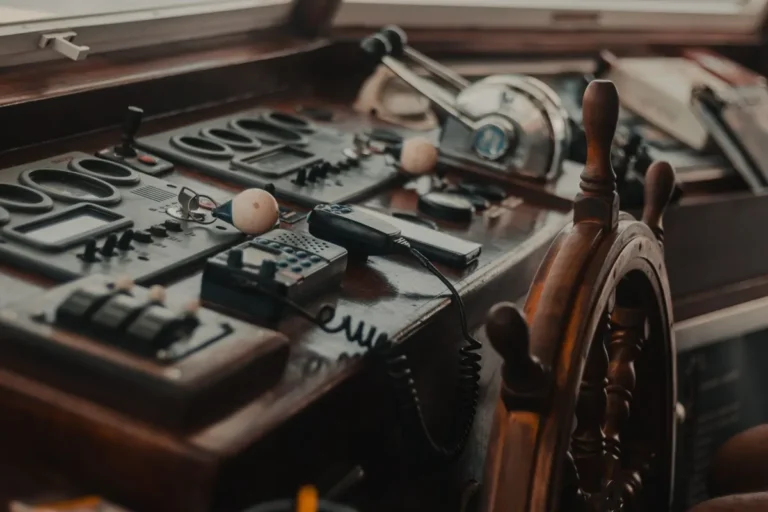
No sistema mecânico tradicional, a alavanca move um cabo de aço ou comando hidráulico que percorre a embarcação até o motor. No comando eletrônico, a alavanca gera um sinal que viaja por uma rede de dados, como a CAN-bus, até um módulo de controle. Esse módulo interpreta a posição da alavanca e aciona atuadores elétricos que movem o acelerador e a reversora. A diferença central está em como a ordem do piloto chega ao motor: por força física ou por sinal digital.
A falta de atividade física e de estímulos motores está cada vez mais comum na contemporaneidade, o que torna o papel do professor de Educação Física ainda mais importante, segundo a Revista Práxis.
A falta de atividade física e de estímulos motores está cada vez mais comum na contemporaneidade, o que torna o papel do professor de Educação Física ainda mais importante, segundo a Revista Práxis.
Como o comando eletrônico substitui os comandos mecânicos
A troca do comando mecânico pelo eletrônico muda o percurso do comando, não o motor. O motor de centro continua o mesmo; o que se altera é a forma como a ordem de acelerar, desacelerar ou engatar a ré sai da alavanca e chega aos componentes mecânicos. Entender esse caminho ajuda a dimensionar o que precisa ser compatível na instalação.
Do cabo ao sinal elétrico: o caminho do comando
No sistema mecânico, o piloto empurra a alavanca, que traciona um cabo até o braço do acelerador no motor. A força é transmitida por atrito e folgas ao longo do percurso, o que gera desgaste, necessidade de ajuste e variação de resposta conforme a idade do cabo. No comando eletrônico, a alavanca envia um sinal proporcional à sua posição. Um módulo lê esse sinal e aciona um atuador elétrico que move o acelerador com precisão, sem depender da tensão de um cabo.
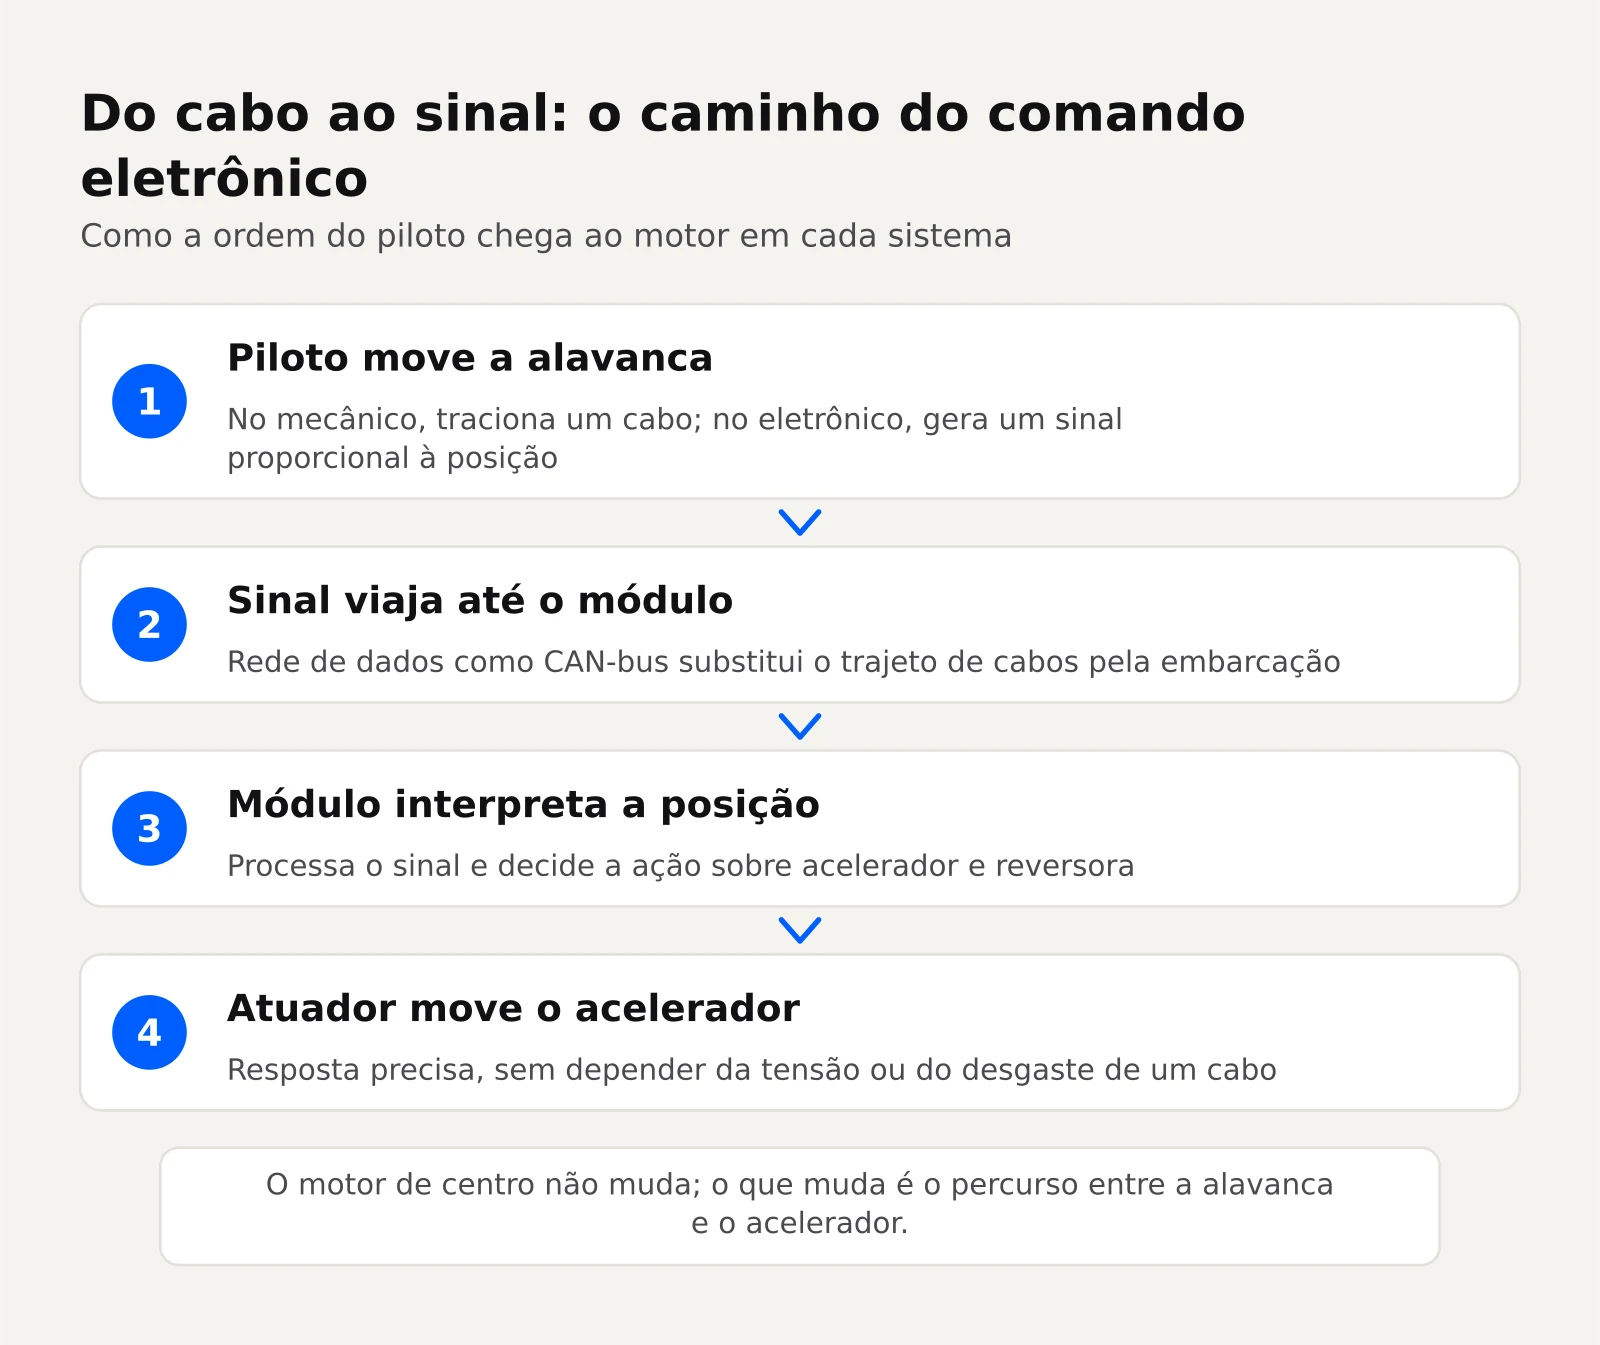
Esse desacoplamento físico elimina a rota de cabos que atravessa o barco. Em embarcações com motor de centro, o trajeto da estação de comando até a praça de máquinas costuma ser longo, com curvas e passagens apertadas.
O papel do módulo de controle e dos sensores
O módulo de controle é o cérebro do sistema. Ele recebe o sinal da estação, processa a posição da alavanca e comanda os atuadores do acelerador e da reversora. Em motores eletrônicos, o módulo conversa diretamente com a ECU do motor pela rede de dados. Em motores mecânicos, ele aciona atuadores físicos que movem os braços do acelerador e da caixa de reversão.
Os sensores informam ao módulo a posição real do acelerador e da reversora, fechando o ciclo de controle. Se a posição real não corresponde à ordem dada, o sistema corrige o atuador. Essa leitura contínua é o que permite funções como sincronismo entre dois motores e resposta calibrada da alavanca, algo difícil de obter com cabos.
O que o comando eletrônico controla na prática
O comando eletrônico em motor de centro atua sobre as mesmas funções do comando mecânico, mas com controle digital de cada uma delas. As funções principais são aceleração, marcha lenta, engate, neutro e ré. Em sistemas mais completos, entram também funções auxiliares e modos de manobra.
Aceleração e marcha lenta
A aceleração é controlada pela posição da alavanca, que o módulo converte em abertura do acelerador. A resposta pode ser calibrada para ser mais suave em manobras ou mais direta em cruzeiro. A marcha lenta é mantida pelo módulo com base na leitura dos sensores, sem a deriva de rotação comum em sistemas mecânicos desgastados. Isso ajuda em aproximações de cais e em operações que exigem rotação baixa e constante.
Engate, neutro e ré
A reversora do motor de centro define se a hélice empurra o barco para frente ou para trás. No comando eletrônico, o engate é feito por atuador controlado pelo módulo, que respeita a sequência correta: reduzir a rotação, engatar a marcha e então acelerar. O neutro é uma posição definida no sinal da alavanca, sem a folga de cabo que pode deixar o engate parcial. A passagem de frente para ré é mais rápida e previsível, o que importa em manobras de atracação e em situações de emergência.
Funções auxiliares e modos de manobra
Sistemas mais completos adicionam funções que vão além do acelerador e da reversora. O modo doca, por exemplo, reduz a resposta da alavanca para manobras finas em espaços apertados. O controle de propulsores de proa e popa pode ser integrado à mesma estação, permitindo operar o motor de centro e os thrusters pela mesma interface. Em embarcações com dois motores, o sincronismo de rotação mantém os motores trabalhando juntos sem ajuste manual constante.
Vantagens e limites em relação ao comando mecânico
A decisão entre comando mecânico e eletrônico depende do uso da embarcação e do estado da instalação atual. O comando eletrônico resolve problemas específicos do sistema mecânico, mas não é a solução ideal para todos os casos.
As vantagens se concentram em precisão, esforço e integração:
- Resposta da alavanca estável ao longo do tempo, sem a degradação típica de cabos.
- Menor esforço para manobrar, o que faz diferença em operações longas ou com múltiplas estações.
- Possibilidade de integrar telemetria, controle remoto e automação de bordo.
- Ampliação do que o piloto consegue monitorar e acionar a partir do comando.
Os limites aparecem na dependência de energia elétrica e na complexidade da instalação:
- Necessidade de alimentação confiável e, idealmente, de redundância para não deixar o barco sem controle em caso de falha.
- Exigência de compatibilidade entre estação, módulo, atuadores e motor, o que demanda análise técnica.
- Em embarcações muito simples, com uso esporádico e sem necessidade de integração, o comando mecânico pode continuar sendo a opção mais direta.
Um cuidado comum é achar que o comando eletrônico resolve problemas do motor. Ele controla a aceleração e a reversora, mas não corrige motor desgastado, reversora com defeito ou instalação elétrica precária. O diagnóstico precisa separar o que é problema do comando e o que é problema do motor.
Requisitos para instalar comando eletrônico em motor de centro
A instalação de comando eletrônico em motor de centro começa pela análise de compatibilidade. Não basta escolher uma estação; é preciso verificar como o motor, o módulo e o painel vão conversar entre si e como o sistema será alimentado.
Compatibilidade entre motor, módulo e painel
O primeiro ponto é saber se o motor é mecânico ou eletrônico. Em motor mecânico, o sistema precisa de atuadores que movam fisicamente o acelerador e a reversora. Em motor eletrônico, o módulo pode se comunicar com a ECU pela rede de dados, sem atuador físico no acelerador. A estação de comando precisa ser compatível com o tipo de propulsão e com o número de motores da embarcação.
O painel e a estação precisam falar a mesma linguagem do módulo. Sistemas que usam rede CAN-bus permitem que estações, módulos e telemetria compartilhem dados no mesmo barramento. Isso simplifica a instalação e reduz a quantidade de fiação dedicada. A Marine Telematics, por exemplo, desenvolve estações de comando como a CM300HD, que atende motores e propulsores de acionamento mecânico ou eletrônico e permite até 10 estações na mesma embarcação. Para motores mecânicos de centro, centro-rabeta e popa, a linha CM255 oferece controle de aceleração e reversora em montagem lateral ou superior. Se você quer entender melhor como funciona a configuração de múltiplos postos, veja quantas estações de comando um barco pode ter.
Alimentação elétrica
A instalação precisa prever fonte estável e proteção adequada para o sistema de comando eletrônico.
Antes de fechar a especificação, vale levantar como a embarcação está preparada para falhas elétricas. Em barcos de trabalho e pesqueiros que passam semanas no mar, a perda do comando pode parar a operação. Nesses casos, a análise técnica precisa considerar não apenas a compatibilidade do motor, mas também a arquitetura elétrica do barco.
Manutenção, diagnóstico de falhas e segurança a bordo
O comando eletrônico reduz a manutenção mecânica de cabos, mas adiciona componentes eletrônicos que precisam de cuidados próprios. A manutenção preventiva foca em conexões, alimentação e integridade dos atuadores. Cabos e conectores devem ser inspecionados contra corrosão, umidade e folgas, especialmente em ambiente marinho.
O diagnóstico de falhas em sistema eletrônico é diferente do mecânico. Em vez de procurar cabo partido ou folga, o técnico verifica o sinal da alavanca, a comunicação entre módulos e a resposta dos atuadores. Muitos sistemas registram falhas em memória, o que agiliza a identificação do componente com problema. A telemetria integrada pode ajudar nesse diagnóstico, mostrando em tempo real os dados do motor e do comando. Para entender quais informações o sistema consegue ler do motor, consulte quais dados do motor a telemetria náutica consegue ler.
Na segurança a bordo, o ponto crítico é saber o que fazer se o sistema eletrônico falhar durante a navegação. A tripulação precisa conhecer o procedimento de emergência da embarcação, que pode incluir acionar um comando de backup, reduzir a rotação por outro meio ou parar o motor com segurança. Esse procedimento deve ser definido na instalação e treinado com quem opera o barco.
O que define o custo de um sistema de comando eletrônico
O custo de um sistema de comando eletrônico para motor de centro depende de fatores técnicos, não de um valor fixo de prateleira. O primeiro fator é o tipo de motor: motores mecânicos exigem atuadores físicos, enquanto motores eletrônicos podem ser controlados diretamente pela ECU, o que muda o conjunto de componentes necessários.
O número de estações de comando também pesa. Uma embarcação com dois postos de comando, como flybridge e cabine, precisa de estações adicionais e da infraestrutura de rede para conectá-las. Sistemas com controle remoto sem fio, telemetria e integração com propulsores adicionam módulos e complexidade. A instalação em si varia conforme o acesso à praça de máquinas, o comprimento do trajeto elétrico e a necessidade de adaptação da estrutura existente.
Por isso, a especificação começa com uma análise técnica do motor e da embarcação. Só depois dessa análise é possível dimensionar os componentes e estimar o investimento. Para quem tem motor de centro mecânico, a linha CM255 da Marine Telematics atende motores de todas as marcas e modelos, com controle de aceleração e reversora. A recomendação é levar as características do motor e do barco para um especialista avaliar a compatibilidade antes de qualquer decisão.
Perguntas frequentes
O comando eletrônico serve para motor de centro mecânico ou só para motor eletrônico?
Serve para os dois. Em motor mecânico, o sistema usa atuadores que movem fisicamente o acelerador e a reversora. Em motor eletrônico, o módulo se comunica com a ECU pela rede de dados. A diferença está nos componentes necessários para cada tipo de propulsão, por isso a compatibilidade precisa ser verificada caso a caso.
Dá para instalar comando eletrônico em um motor de centro usado?
Dá, desde que o motor esteja em boas condições de funcionamento. O comando eletrônico controla a aceleração e a reversora, mas não corrige motor desgastado ou reversora com defeito. Antes da instalação, vale avaliar o estado do motor e da caixa de reversão para garantir que o sistema novo vai operar sobre uma base confiável.
O comando eletrônico elimina totalmente os cabos do motor de centro?
A alavanca envia sinal elétrico ao módulo, que aciona os atuadores. Os cabos mecânicos de aceleração e reversora saem da rota principal, embora atuadores físicos ainda possam existir junto ao motor em sistemas mecânicos. A fiação elétrica substitui o trajeto de cabos.
O que acontece se faltar energia no comando eletrônico durante a navegação?
O sistema depende de alimentação elétrica para operar. Por isso, instalações em embarcações que navegam longe da costa devem prever redundância, como baterias separadas ou comando de emergência. O procedimento para falha elétrica precisa ser definido na instalação e treinado com a tripulação, para manter o controle do barco com segurança.
Quantas estações de comando posso ter em um barco com motor de centro?
Depende do sistema. Algumas estações permitem múltiplos postos de comando na mesma embarcação, como a CM300HD da Marine Telematics, que suporta até 10 estações. Cada posto adicional exige infraestrutura de rede e configuração própria. A quantidade ideal é definida pela operação do barco e pela análise técnica da instalação.
Precisa de ajuda com isso?
Se o seu barco tem motor de centro e você quer avaliar a troca do comando mecânico pelo eletrônico, o próximo passo é conversar com um especialista. A análise técnica do motor e da embarcação define quais componentes são compatíveis e como o sistema deve ser dimensionado. Conheça as soluções de comando eletrônico da Marine Telematics e leve as características do seu motor para uma avaliação.